




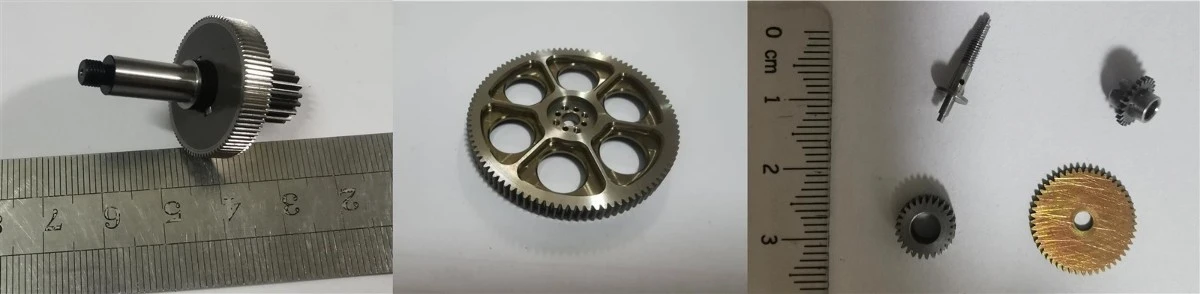
M0.3 Fine Pitch Micro Gears
Produkto apžvalga
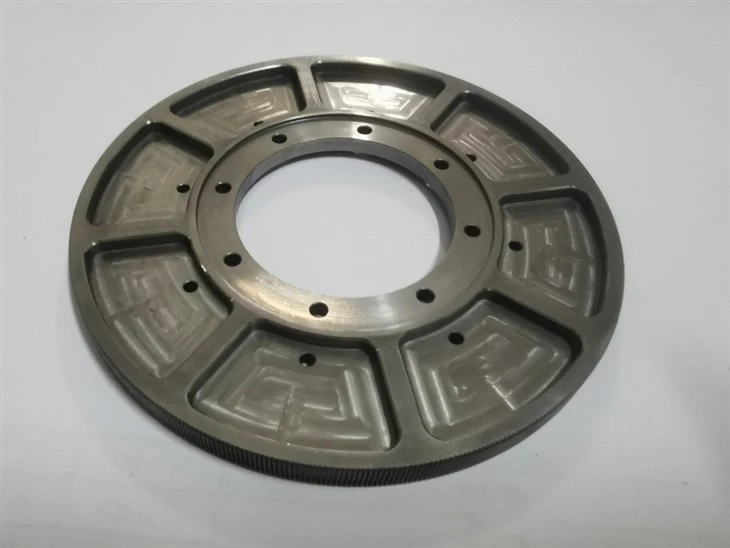
TheRoboto riešo pavaros žiedasyra tikslus išorinis krumpliaračio žiedas, sukurtas kompaktiškiems riešo pavaros moduliams humanoidiniuose robotuose ir robotų galiniuose vykdymo įrenginiuose. Skirtingai nuo pečių ar alkūnių sąnarių, kurie daugiausia valdo didelius rankos judesius, riešo sąnarys reikalauja greitesnės reakcijos, tikslesnės orientacijos kontrolės ir stabilaus kelių krypčių judėjimo labai ribotoje erdvėje.
Šis M0.5 krumpliaračio žiedas tinka roboto riešo mechanizmams, kur svarbi kompaktiška konstrukcija, maža sukimosi inercija, sklandus sujungimas ir tikslus galinio efekto nustatymo mechanizmas.
Sukurta kompaktiškiems riešo pavaros moduliams
Roboto riešai mažame mechaniniame apvalkale paprastai sujungia kelias judėjimo kryptis, pvz., žingsnį, posūkį ir posūkį. Šioje srityje naudojami krumpliaračio komponentai turi palaikyti tikslų judėjimą, nesukeliant nereikalingo svorio ar trinties.
Šis pavaros žiedas gali būti naudojamas:
Roboto riešo žingsnio moduliai
Roboto riešo pavaros
Galinio efekto sukimosi blokai
Kompaktiški rankų orientavimo mechanizmai
Tikslios robotų įrankių padėties nustatymo sistemos
Kodėl tai tinka roboto riešo programoms
Greitas atsakas su mažesne besisukančia mase
Lengva žiedo struktūra padeda sumažinti riešo modulio sukimosi inerciją. Tai palaiko greitesnius krypties pokyčius ir pagerina roboto rankos ar įrankio galvutės dinaminę reakciją.
Tikslus orientacijos reguliavimas
Dėl didelio dantų skaičiaus išorinio krumpliaračio profilio krumpliaračio žiedas palaiko sklandesnį kampo reguliavimą, kuris yra naudingas riešo sukimui, įrankių išlygiavimui ir tiksliam rankos orientavimui.
Kompaktiškas transmisijos išdėstymas
M0.5 mažo modulio danties konstrukcija leidžia krumpliaračio žiedui dirbti su mažesniu krumpliaračiu, padedant inžinieriams sukurti kompaktiškesnį pavaros paketą riešo sąnario viduje.
Stabili galinio efekto padėties nustatymas
Roboto riešams mažos judesio klaidos gali būti sustiprintos griebtuvu arba įrankio antgaliu. Kontroliuojamas dantų tikslumas padeda pagerinti pakartojamą padėtį ir sumažinti nestabilų riešo judesį.
Pagrindinės specifikacijos
| Prekė | Specifikacija |
|---|---|
| Produkto tipas | Roboto riešo pavaros žiedas |
| Pavarų forma | Išorinis tikslios pavaros žiedas |
| Modulis | M0.5 |
| Dantų skaičius | 360 |
| Slėgio kampas | 20 laipsnių |
| Tikslumo laipsnis | 6 val., GB2363-90 |
| Kaupiamoji žingsnio klaida | Fp 0,032 mm |
| Danties profilio klaida | ff 0,008 mm |
| Vieno žingsnio nuokrypis | fpt 0,005 mm |
| Švino klaida | F 0,006 mm |
| Struktūra | Lengvas plonasienis krumpliaračio žiedas |
| Gamybos režimas | Gamyba pagal užsakymą pagal brėžinį |
Pagrindiniai privalumai
Padeda sumažinti riešo pavaros inerciją
Palaiko kompaktišką kelių ašių riešo dizainą
Pagerina rankų ir įrankių orientacijos valdymą
Tinka sklandžiam mažo greičio sukamajam judesiui
Naudinga tiksliam galutinio vykdymo įrenginio pozicionavimui
Galima pritaikyti įvairiems riešo pavaros išdėstymui
Individualios gamybos palaikymas
Galime pagaminti roboto riešinės pavaros žiedus pagal klientų brėžinius, 3D modelius, krumpliaračio duomenis, medžiagų reikalavimus ir tikrinimo standartus. Pasirinktiniai variantai apima skylės dydį, tvirtinimo angas, lengvą kišeninį dizainą, medžiagą, terminį apdorojimą, paviršiaus apdailą ir tikslumo laipsnį.


Kodėl verta rinktis MH
Aerospace Origin Micro Gear ekspertas
MH laikosi griežtos kokybės kontrolės sistemos, paremtosaviacijos ir kosmoso gamybos standartai
kad būtų užtikrintas kiekvienos mikropavaros nuoseklumas ir patikimumas.

kokybės sistema

AS9100 ir ISO9001 ISO14001 ISO45001
-
TPM Lean Management

cNAS sertifikuota laboratorija


MH Kokybės kontrolės procesas


Susisiekite su mumis dėl pritaikytų mikro pavarų robotų rankoms
El. paštas: info@xacmfg.com|WhatsApp: +8618966833356|WeChat: +8618966833356
Populiarus Žymos: M0.3 Fine Pitch Micro Gears, Kinija M0.3 Fine Pitch Micro Gears gamintojai, tiekėjai, gamykla


